RL取代所有MPC?
PUBLIC最近的热帖,Qiayuan Liao声称:任何的low-level control都应该被RL取代。
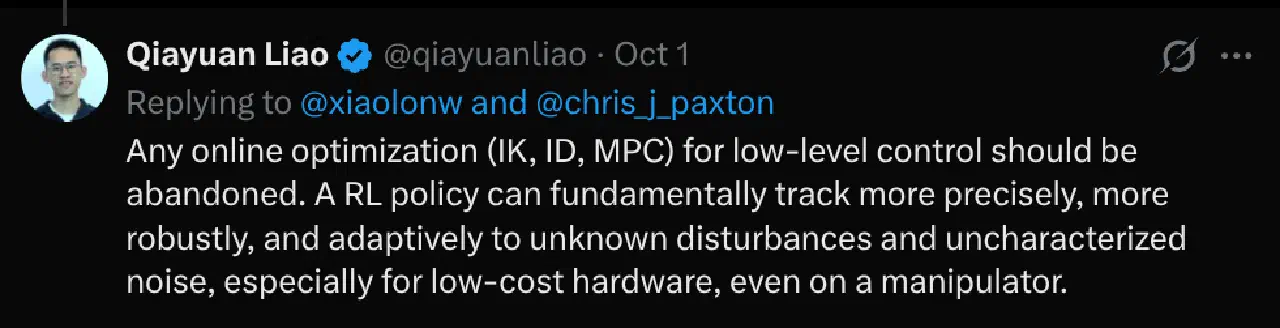
然后几天后,发布了supermimic,身体力行地支持了这一观点。
在这个背景下,书接上文:(简明控制理论:写在电磁悬挂国产化的2025年),继续讨论控制里面有趣的概念:波特图/系统带宽/相位裕度。
上次说到,一个系统的特性可以被两个周期性信号的映射所刻画,输入为了方便我们用特定频率的正弦信号,输出则是一个另外一个周期信号。
首先一个有趣的结论是,输入输出的信号的频率是一样的。所以我们主要关注输出信号的幅值和相位。
那么我们可以得到波特图:横轴是输入正弦信号的频率,纵轴是输出信号的幅值和相位。
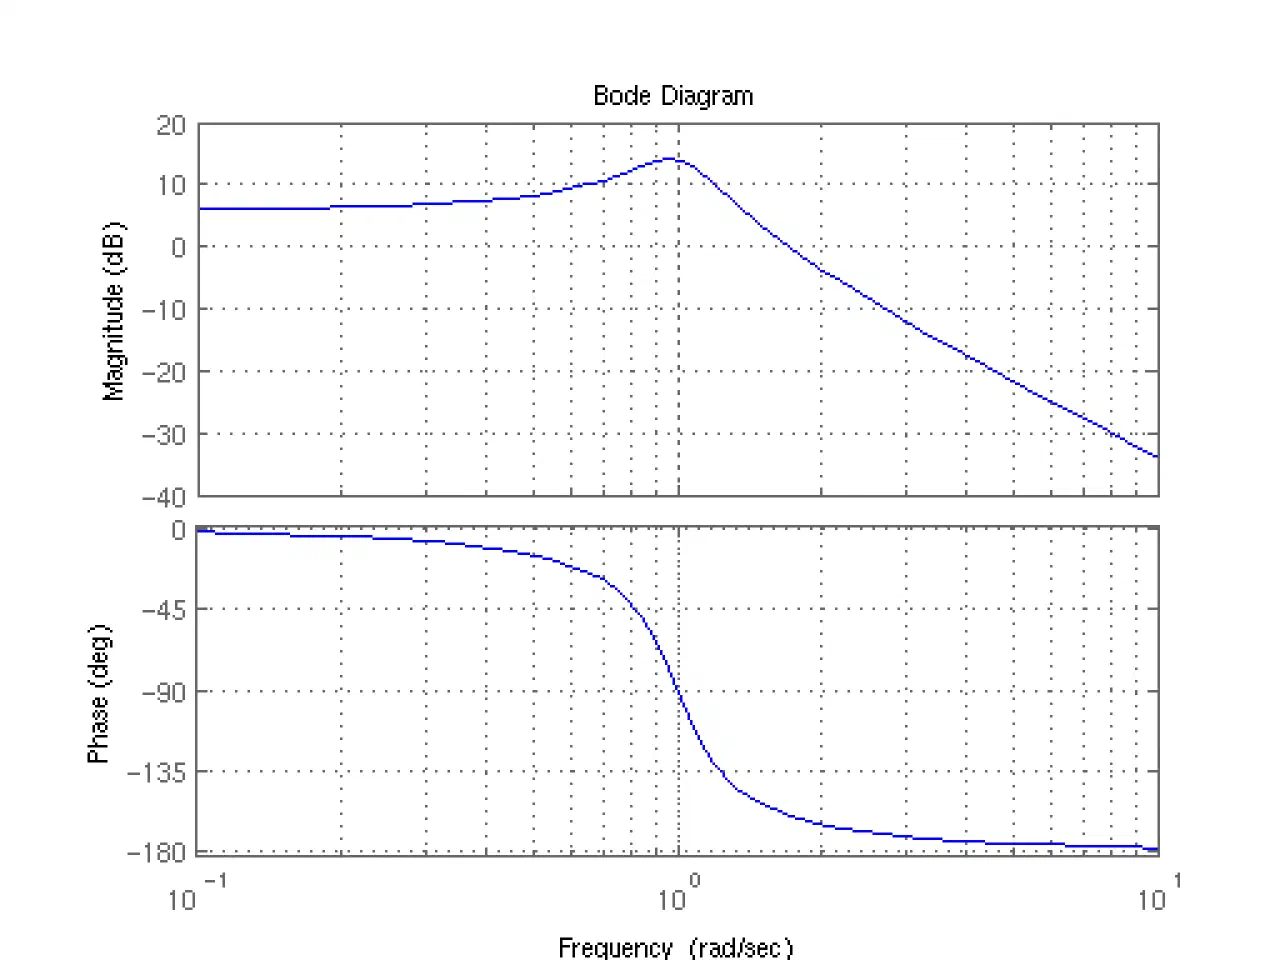
对于一个典型的系统来说,随着控制信号越来越高频,输出信号的幅度越来越小。这个比较好理解,说明系统“跟不上”了。
我们约定,当系统跟不上的程度到达-3dB,也就是70.7%的时候,到达了这个系统的极限,这个频率叫作(闭环)控制带宽。
对应的,那么这个系统的延迟极限是什么呢。
先直观的理解一下,如果一个系统的延迟很大,大到驱动量往左的时候,系统在往右走,这个系统就变成正反馈系统了,自然也震荡起来。
对应到我们的正弦信号,这个延迟的极限就是180度相位。
更严格地说法是, \(T(j\omega) = \frac{Y(j\omega)}{R(j\omega)} = \frac{G(j\omega)}{1 + G(j\omega)}\)
如果\(G(j\omega) = -1\),系统就发散了。$G(jω)$是复数,所以得到\(\angle G(j\omega) = -180^\circ\)。
那么我们系统的相位延迟离-180度越远越好,所以约定相位裕度是距离-180度的差异。
结论就是: 控制带宽 和 相位裕度 ,共同决定了系统对于输入信号的要求。
结语
其实今天早上在和AI讨论RL实验的时候,AI忽然说,有一个工作和你在解决的问题和方法都很像:PolicyIK。
本来计划下一篇说一下是怎么把whole body control换成RL,并且观察到提高了VLA的最终表现的,看来也不用写了。